大型斗轮机三维扫描数字化
发布时间:2026-10-21 13:56:41/ 访问次数:0
几十米长的悬臂、上百吨重的机身,在煤棚内来回穿梭。面对这种超大型散料装备,如何进行精准的数字化改造?三维激光扫描技术正在为斗轮机的智慧化升级筑牢底座。
项目概况
本次项目位于某大型干煤棚内,核心服务对象为一台大型斗轮堆取料机。该设备长期处于高粉尘、高负荷的运转状态,原有设计图纸与现场实际结构存在较大偏差,部分悬臂钢结构存在变形隐患。客户近期计划对堆场进行“无人化”改造,急需对整台斗轮机进行高精度的三维数据采集,以评估设备现状、建立设备数字化模型,并为其自动化控制系统提供精准的防碰撞边界数据。
技术路线
针对斗轮机结构跨度大、高空构件多、且煤棚内粉尘浓度高的特点,项目采用长测程地面三维激光扫描仪,结合设备检修平台进行多站点云采集。对于几十米长的悬臂桁架,技术团队采用“分段扫描、靶标拼接”的策略,严格提取悬臂的直线度特征,确保长距离拼接的毫米级精度。同时,对下方巨大的斗轮机构、中心立柱及行走轨道进行了无死角补扫。
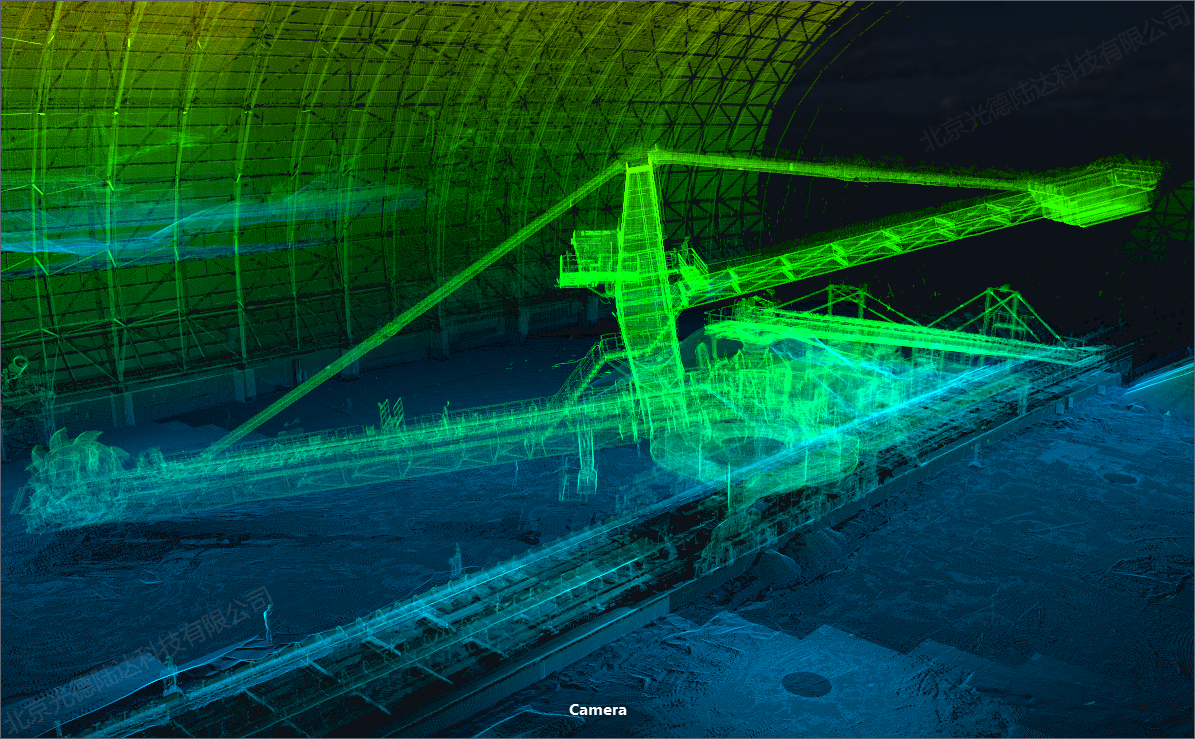
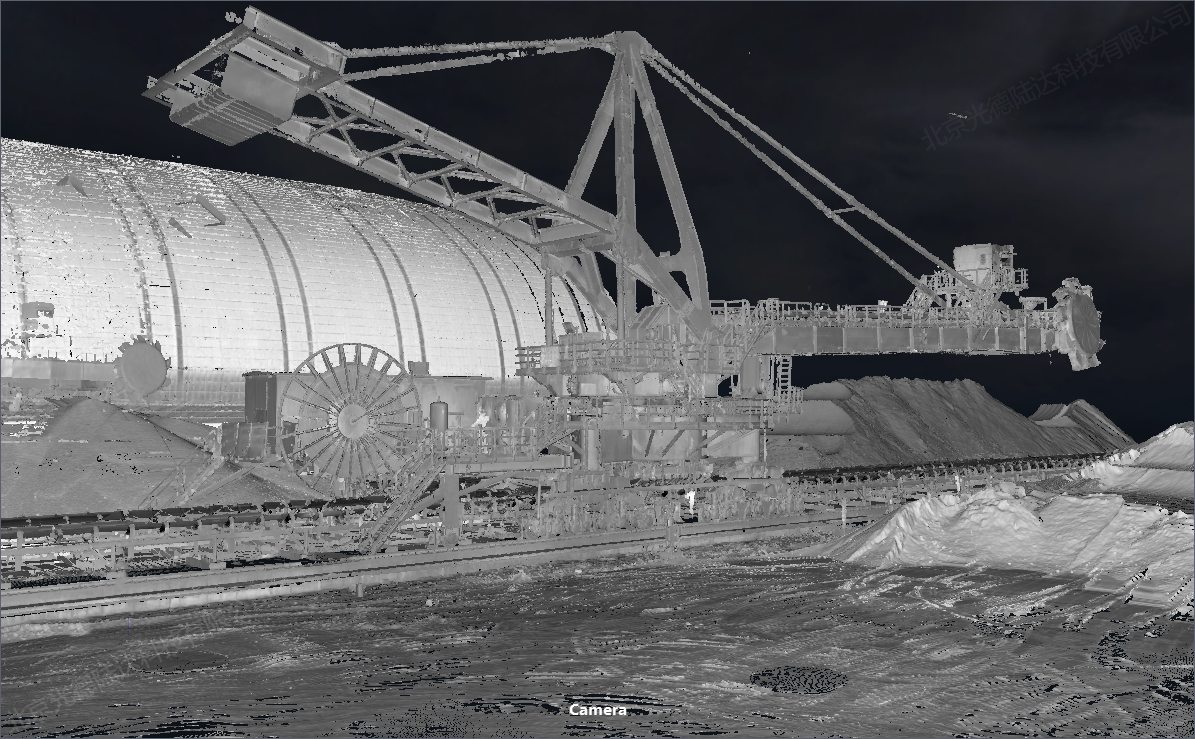
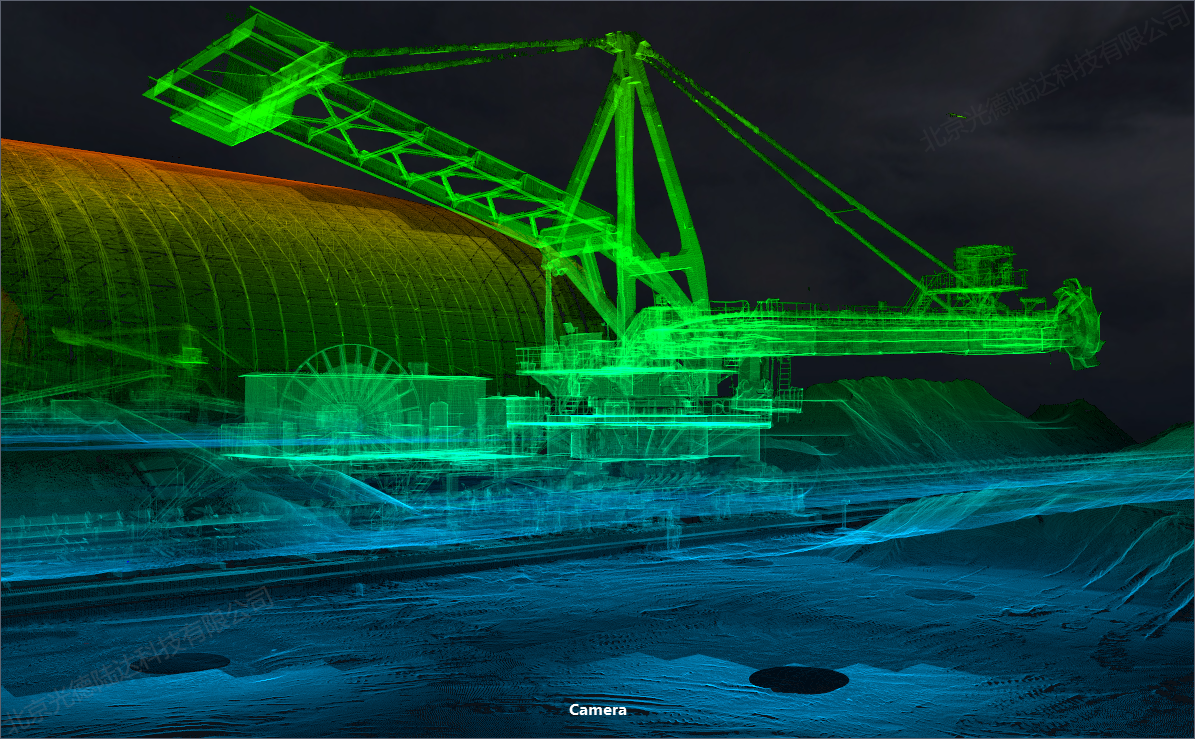
数据处理阶段,滤除煤灰粉尘造成的杂散点,生成高密度灰白点云与Z轴高度着色点云。灰白点云清晰剥离出复杂的桁架节点和机械结构,高度着色点云则直观展现了斗轮机悬臂与煤棚网架、料堆之间的垂直空间关系。
应用成果
交付的高精度三维数据,直接介入了客户的自动化升级项目:一是逆向建模与图纸重构。精准还原了斗轮机的现状几何结构,生成了轻量化的三维数字模型,为后续的有限元受力分析和备件更换提供了准确底图。二是悬臂形变与轨道沉降分析。通过提取点云中心线,对比设计轴线,评估了悬臂的挠度变形情况,并核实了轨道的基础沉降数据。三是自动化防碰撞边界设定。将精准的斗轮机模型植入自动化控制系统,构建了作业空间的“电子围栏”,实时预警悬臂与煤棚网架、料堆的干涉风险,保障无人化作业的安全。
结语
斗轮机的数字化,不是简单的建个模,而是要实现设备状态的可视、可测、可控。我们提供从现场数据采集、点云逆向建模到结构形变分析的全流程服务,用高精度数据为重型装备的安全运行保驾护航。